
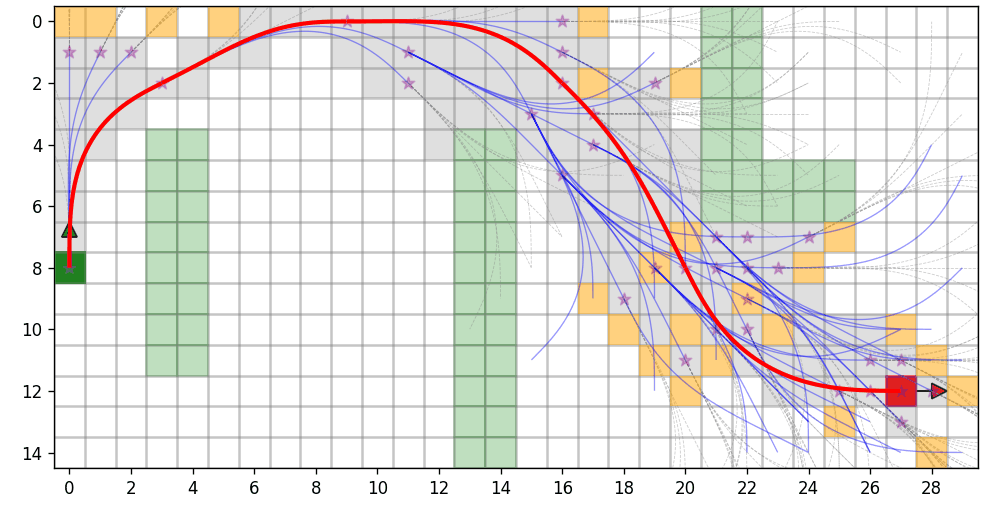
Робототехника – одно из активно развивающихся направлений науки и техники. При этом профессионалов в этой области сейчас интересуют прежде всего автономные робототехнические системы (дроны, колесные роботы, гуманоиды и др.), которые могут действовать в мире автономно. Для таких роботов ключевой навык – это навык самостоятельно перемещаться в пространстве, который включает в себя в том числе планирование траектории движения.
С одной стороны в этой области уже известно достаточно большое число методов и алгоритмов, с другой множество вопросов так и остаются не решенными. Например, как эффективно планировать в сложноструктурированной динамической среде с учетом многих физически-инспирированных ограничений, присущих роботам. Именно подобные вопросы и рассматриваются в рамках данного направления/проекта.